
UNET
Universidad Nacional Experimental del Táchira
AUVs y ROVs: robots submarinos para explorar, medir y actuar
Por Melvin Parra
Cédula V-30965662 · Ingeniería Mecánica · 1er Semestre
Los AUVs y ROVs son vehículos submarinos no tripulados que permiten investigar zonas profundas, peligrosas o inaccesibles para los seres humanos.
¿Por qué son importantes?
- Exploran el fondo marino.
- Recogen información científica.
- Estudian la biodiversidad.
- Inspeccionan cables, tuberías y estructuras.
- Apoyan operaciones de rescate.
- Reducen el riesgo para los buzos.
- Contribuyen al monitoreo ambiental.
AUV: vehículo submarino autónomo
Un AUV funciona sin cable umbilical y cumple una misión programada previamente.
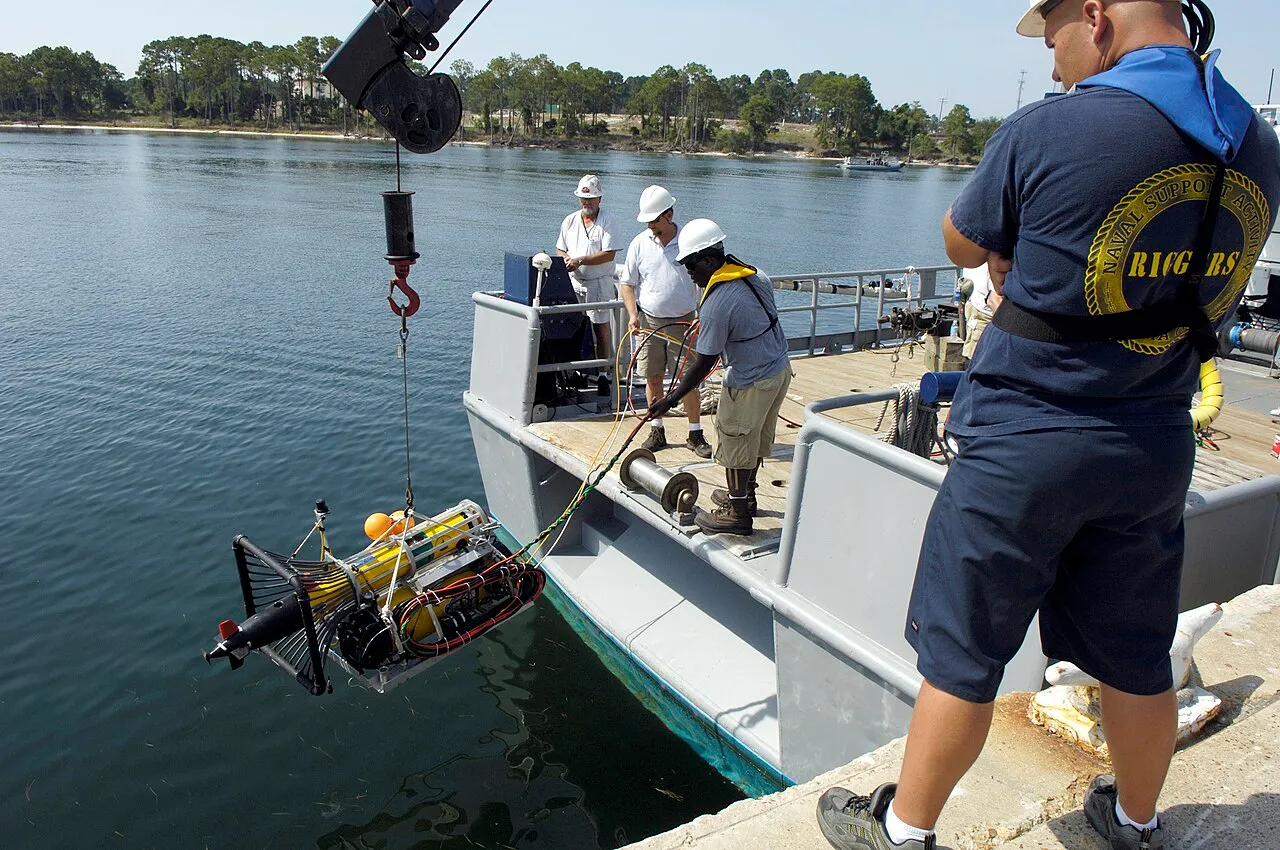
Características:
- Navega de manera autónoma.
- Utiliza baterías y sensores.
- Puede emplear sonar, cámaras y sistemas de navegación.
- Almacena los datos durante la misión.
- Es adecuado para cubrir grandes áreas.
Ejemplo de uso: cartografiar el fondo marino y detectar obstáculos o restos hundidos.
ROV: vehículo operado remotamente
Un ROV permanece conectado a un buque o estación mediante un cable umbilical, por el cual recibe órdenes y transmite información.
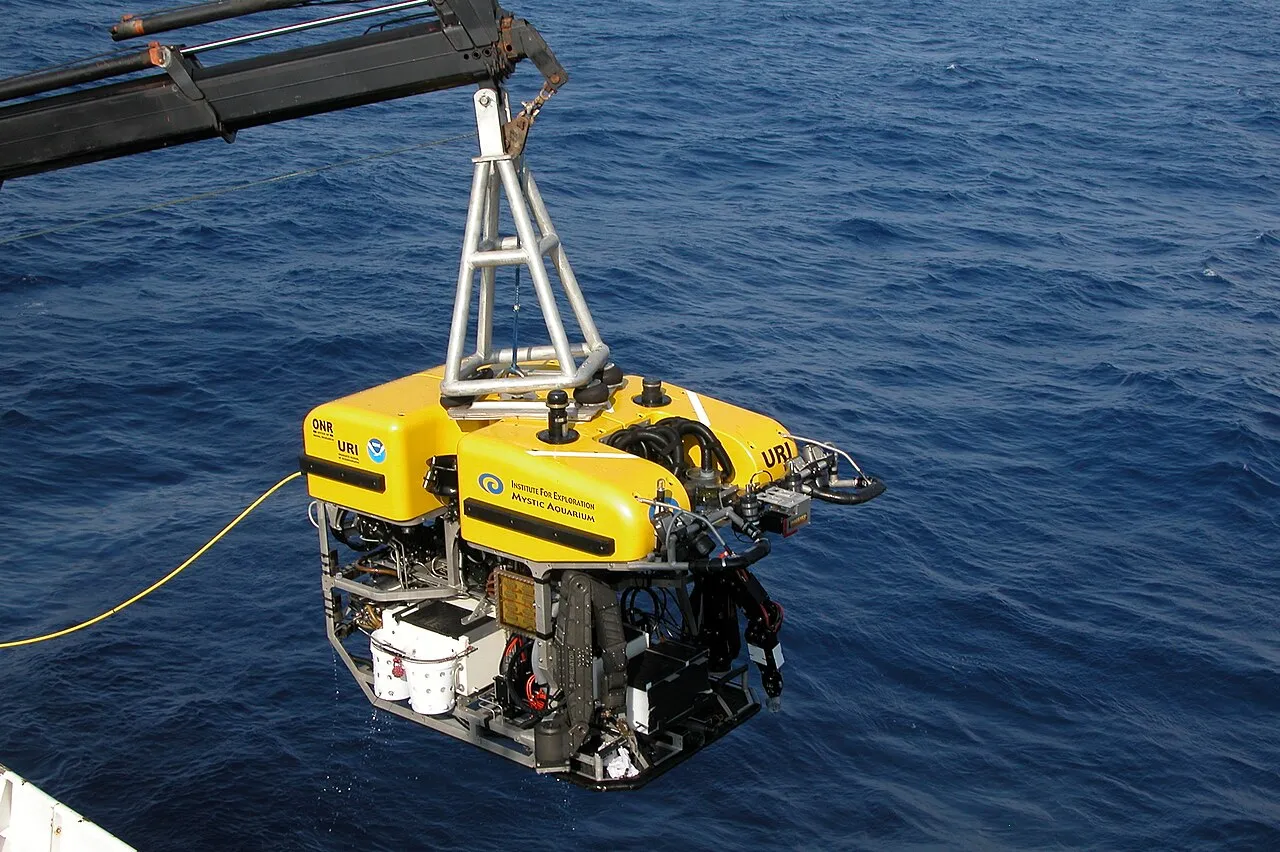
Características:
- Es controlado por un operador.
- Transmite video en tiempo real.
- Puede incorporar cámaras, luces y sonar.
- Puede utilizar brazos mecánicos.
- Es útil para inspecciones y trabajos precisos.
Ejemplo de uso: revisar una tubería submarina o recoger una muestra.
AUV frente a ROV
| AUV | ROV |
|---|---|
| Opera sin cable. | Está conectado por un cable. |
| Sigue una misión programada. | Es controlado en tiempo real. |
| Tiene mayor autonomía de desplazamiento. | Ofrece mayor precisión durante la intervención. |
| Almacena los datos para analizarlos después. | Transmite imágenes y datos inmediatamente. |
| Ideal para exploración y cartografía. | Ideal para inspección, manipulación y rescate. |
La diferencia no significa que uno sea mejor que el otro. Ambos se complementan según el objetivo de la misión.
Diseño: ingeniería bajo presión
El diseño de estos vehículos debe considerar:
- Flotabilidad y estabilidad.
- Resistencia del casco a la presión hidrostática.
- Hidrodinámica y consumo energético.
- Sistemas de propulsión.
- Sensores y navegación.
- Comunicación bajo el agua.
- Protección contra la corrosión.
- Seguridad estructural.
Los ingenieros utilizan simulaciones computacionales, sensores y modelos de control para anticipar fallas y mejorar el rendimiento del vehículo. La literatura especializada estudia sus materiales, actuadores, sistemas de navegación y técnicas de control.
Aplicaciones principales
Ciencia
Cartografía submarina, investigación oceanográfica, toma de muestras y estudio de ecosistemas.
Industria
Inspección de puertos, barcos, tuberías, cables y parques eólicos marinos.
Medio ambiente
Monitoreo de la calidad del agua, contaminación, temperatura y cambios en el lecho marino.
Seguridad y rescate
Búsqueda de objetos, inspección de zonas peligrosas y apoyo en operaciones submarinas.
Retos tecnológicos y éticos
Los principales desafíos son:
- La presión extrema en grandes profundidades.
- La duración limitada de las baterías.
- La dificultad de comunicarse bajo el agua.
- La navegación sin señal GPS.
- La visibilidad reducida.
- El alto costo de construcción y mantenimiento.
- La recuperación del vehículo después de la misión.
La innovación debe estar acompañada de pruebas rigurosas, normas de seguridad, protección ambiental y responsabilidad profesional. El desarrollo tecnológico no debe anteponerse a la vida humana ni al cuidado de los ecosistemas.
Conclusión
Los AUVs y ROVs no sustituyen el criterio humano: lo amplían. Su importancia consiste en transformar un entorno peligroso y desconocido en información útil para la ciencia, la industria y la protección del océano.
Videos
Referencias
- National Oceanic and Atmospheric Administration. (2022). Autonomous underwater vehicles. NOAA Ocean Exploration.
- National Oceanic and Atmospheric Administration. (2022). What is the difference between an AUV and a ROV? NOAA Ocean Service.
- National Oceanic and Atmospheric Administration. (2025). Underwater robots. NOAA Ocean Exploration.
- Sánchez, A., et al. (2021). Review on unmanned underwater robotics, structure designs, materials, sensors, actuators, and navigation control.
- He, Y., Wang, D. B., & Ali, Z. A. (2020). A review of different designs and control models of remotely operated underwater vehicle.